 Inhalt


 Sie sind hier:
- UlrichC.DE
- Project
- CU-CONTROL-CONSOLE
Cu-Control-Console Bedienkonsole für mobile Roboter
Projektbeschreibung zu Bedienkonsole für mobile Roboter und Manipulatoren
URL: https://www.ulrichc.de/project/cu-control-console/
VON: Christian Ulrich DATUM: 03/2019 STATUS: abgeschlossen
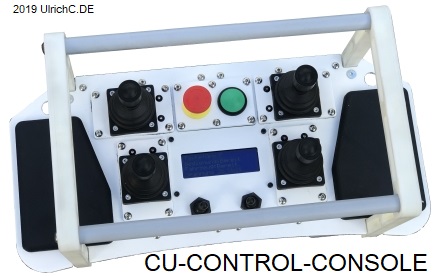
Bedienkonsole für mobile Manipulatoren
Entwicklung einer Bedienkonsole für mobile Manipulatoren. Für die Verwednung als Manipulator-Steuerung können mit der Bedienkonsole verschiedene Fahrzeugfunktionen übersichtlich bedient und ausgewertet werden.
Die Steuerung ist als Pult gestaltet. Die Steuerfunktionen sind bei dieser Steuerung eins zu eins auf Joysticks umgelegt. Jeder Joystick kann, je nach Konfiguration zwei oder vier Achsen eines Manipulators abbilden. Das Pult kann mit bis zu vier Joysticks ausgestattet sein.
Die Bedienung ist mit Mikrocontroller und Firmware für verschiedene Aufgaben und Kommunikationswege programmierbar. Neben den Steuerfunktionen, sind auch Sicherheitsfunktionen berücksichtigt.
Projektbeschreibung zu Bedienkonsole Cu-Control-Console
Die Steuerung ist in einem Pult-Gehäuse mit Frontplatte untergebracht. Je nach Ausprägung des jeweiligen Manipulators können die Frontplatten und Steuerfunktionen der Bedienung variieren. Das Pult ist mit Brustgurt und Bügel für das Tragen am Körper gestaltet. Die Bedienung ist auch mit Arbeitshandschuhen möglich.
Die Kommunikation des Steuerungspult arbeitet über Ethernet oder eine serielle Verbindung. Zur Stromversorgung kann POE eingesetzt sein.

Dokumentation/Projektunterlagen zu Bedienkonsole Cu-Control-Console
Unterhalb sind aktuelle Projektunterlagen zu Cu-Control-Console gelistet. Die Dokumente unterhalb wurden alle in PDF-Format gebracht.
| Dokument | Beschreibung |
|---|---|

|
 Datenblatt Cu-Control-Console
Datenblatt
Datum : 26.04.2019
|
|
Abmessungen Cu-Control-Console
Abmessungen
Datum : 09.06.2019
|

Bilder zu Cu-Control-Console
Unterhalb sehen Sie eine Sammlung von Bildern zum Bedienkonsole.
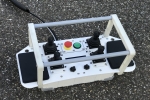
Roboter Steuerung Kommunikation

Manipulator Bedienkonsole vier Joysticks
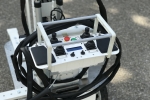
Manipulator Steuerung Trageriemen

Links zu Bedienkonsole Cu-Control-Console
Unterhalb wurde eine Sammlung von verwandten Links zum Bedienkonsole zusammengestellt.
(UlrichC.DE haftet nicht für das Online-Angebot der extern(
 ) verlinkten Seiten.)

Bedienpult
UGV Kettenroboter zur Fernhantierung

 abgeschlossenen Projekten innerhalb des Projektbereichs bei UlrichC.DE.
Bei Fragen, Anregungen und Kritik zu diesem Projekt würde es uns freuen wenn Sie direkt eine
Nachricht.. hinterlassen.


 oben