 Inhalt


 Sie sind hier:
- UlrichC.DE
- Product
- Robotic
- CU-CHASSIS-MINI
- Rt
- Technologie
Cu-Chassis-Mini (Technik mini Ketten- Roboterplattform)

Konzept Kettenfahrzeug taktische Ausführung
Technische Details:
(Technische Hintergrundinformationen zum Roboterfahrzeug)
- Panel
- Sidemount
- Modular
- Verwendbarkeit
- Geräscharm
- Wetterfestigkeit
- Akkumulatoren
- Elektronik
- Kommunikation
- Fahrzeugketten
- Flipper
- Fahrzeugkamera
- 3D-Druck Ersatzteile
- Weitere..
Unterhalb sind verschiedene Technologien und Eigenschaften zu Cu-Chassis-Mini im Einzelnen beschrieben.
Panel
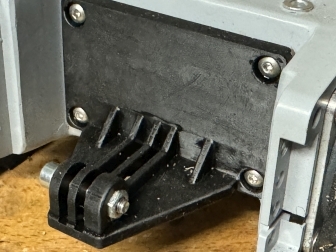
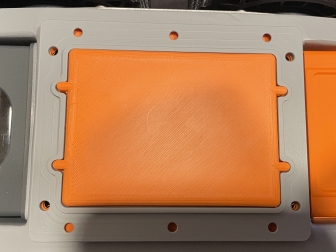
Im Frontbereich des Roboters ist ein standardisiertes Montagependel untergebracht. Dies kann genutzt sein für eine Kamera oder Kamerahalterung aber auch für Vorrichtungen.
Seitenbefestigungen
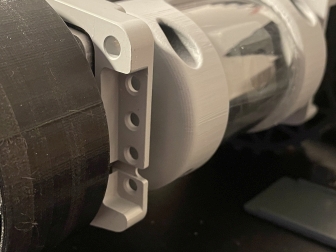
Jeweils oben an den Ecken des Gehäuses befinden sich Bohrungen für Anbauten. diese Bohrungen sind eigens dafür konzentriert, um trage Riffe oder auch Bügel anzubringen. Der Klassiker für diese Montage wäre ein Überrollbügel.
Darunter befinden sich weitere Bohrungen beziehungsweise Montagepunkte. Diese sind entweder genutzt durch das Fahrzeug je nach Variation oder sind frei für die Nutzung für Anbauteile. Klassiker für diese Montage wäre eine Antenne, Lampe oder ein Sensor. Eine erforderliche Kabeldurchführung in das Innere des Gehäuses ist für diesen Montagepunkt vorhanden.
Modularität
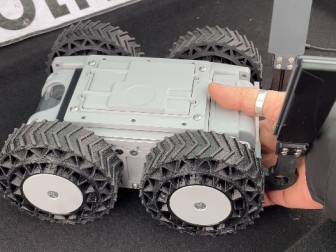
Das Chassis-Mini ist durchweg modular aufgebaut. Auch Optionen für eigene Anbauten sind vorbereitet. Im Frontbereich an den Seiten und im Heck befinden sich Montagepunkte für Anbauten. sowie auf der Abdeckung des Fahrzeugs.
Auch die Abdeckung des Chassis kann für Anbauten genutzt sein.
Das Roboter Fahrzeug kann mit verschiedenen Kameras und Sensoren für die Überwachung und Aufklärung ausgestattet sein. Für das effektive überwachen und sammeln von Echtzeitinformationen bieten wir verschiedene Systeme an.
Verwendbarkeit
Die Roboter Anwendungen, die auf dem Chassis basieren, sind sehr einfach zu bedienen. Unser grundlegendes Regelprinzip für Anwendungen ist schlicht einschalten und fahren. Alle Funktionen der Roboter sind auf diesen Einen denkbar einfachen UseCase optimiert.
Geräscharm
Die Plattformen sind sehr Geräuscharm. Für Anwendungen im Innenbereich, sowie zur geräuschlosen Außenbeobachtung sind die Geräuschpegel der Fahrzeuge sehr klein gehalten. Auch ohne besondere Dämmung sind, neben den Fahrgeräuschen, nur wenige Antriebsgeräusche vernehmbar. Die Plattformen fahren im Außenbereich nahezu geräuschlos.
Wetterfeste Bauweise
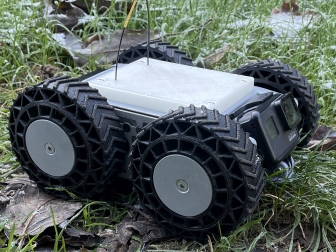
Für den langzeitigen Einsatz im Außenbereich verwenden wir größtenteils witterungsfeste Bauteile. Witterungsfestigkeit fängt bei uns dabei bereits im Kleinen, bei den Schrauben und Wellen, an. Darüber hinaus sind alle Fahrzeugteile wetterfest gestaltet.
Akkus
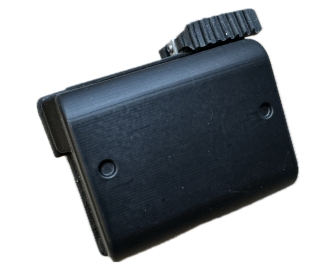
Grundlegend hat das Fahrzeug einen wechselbaren Lithium Ionen Akku. Der Akku ist im Heck der Plattform eingesteckt. 3S- und 4S-Akkus können in verschiedenen Kapazitätsstufen mit der Plattform genutzt werden. Der Akku kann getrennt vom Roboter oder auch am Roboter direkt, sozusagen auf Vorrat, geladen werden.
Fahrzeugelektronik
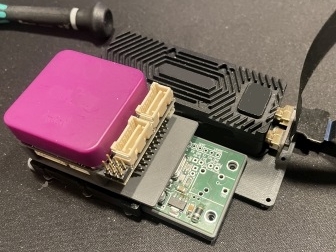
Um den Roboter für eigene Anwendungen nutzen und steuern zu können bietet die Elektronik des Roboters, verschiedene Schnittstellen. Grundlegend sind alle Funktionen der Chassis mit serieller Kommunikation sowie RC-Signalen steuerbar.
Darüber hinaus bieten wir für komplexe Anwendungen Integration für Steuerungen an. beispielsweise für Pixhawk-Systeme und verschiedene Embedded Computer.
Daraus ergeben sich auch Möglichkeiten zur autonomen Navigation im Außenbereich.
Fahrzeug Kommunikation
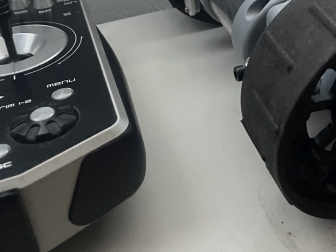
Die Basis der Steuerungen bildet die Roboter Elektronik, die für sich genommen bereits serielle Kommunikation bietet.
Für eine Vernetzung der Kommunikation bieten wir darüber hinaus auch die Integration von Funksystemen verschiedener Hersteller an. Darüber hinaus können Funkfernbedienungen mit und Kamerabildübertragung angeboten werden.
Spezialisiert für den Einsatz bieten wir auch die Integration der Steuerung für die persönliche Ausrüstung und Leitstände an.
Fahrzeugketten
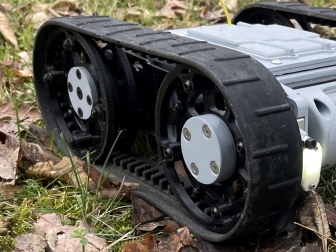
Das Kettenfahrzeug kann mit verschiedenen Ketten ausgestattet sein. Als Raupenketten können weiche und harte Materialien mit unterschiedlichen Profilen und Profil tiefen genutzt werden.
Flipper
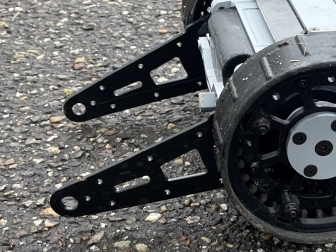
Die Roboterplattform hat bewegliche Ausleger-Arme. Diese sogenannten Flipper oder auch Rocker ermöglichen ein überwinden von gemessen höheren Hindernissen.
Diese Ausleger können aber auch zum Stabilisieren der Plattform im Stand nach Hinten oder zur Aufnahme von Werkzeugen genutzt sein.
Insgesamt ist der bewegliche Ausleger eine Funktion die universell Verwendung finden kann.
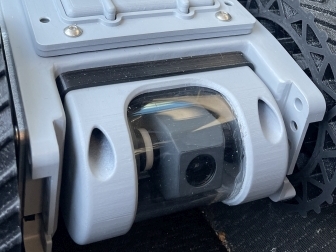

 Cu-Chassis-Mini Kettenfahrzeug..


 oben